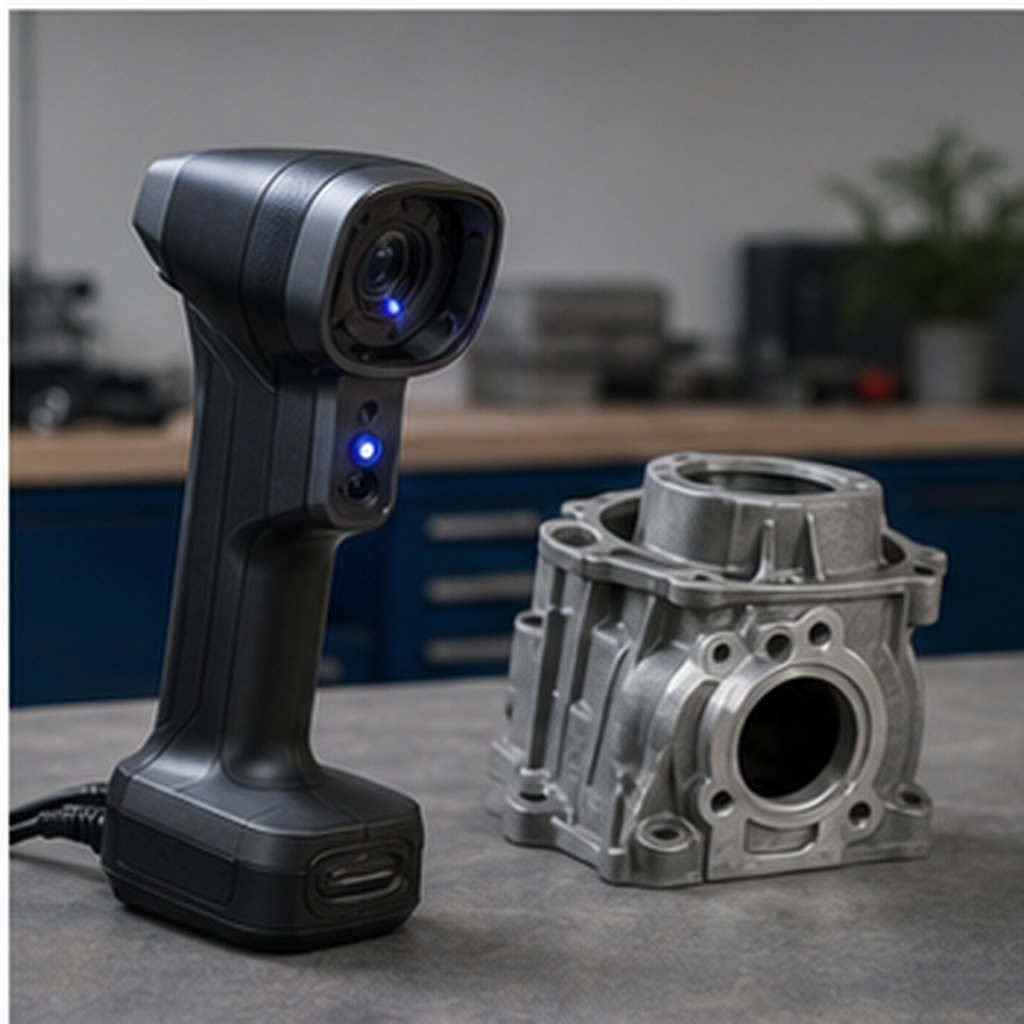
3D 스캐너을 찾는 분이 가장 먼저 구분해야 할 기준부터 실제 순서까지 정리했습니다. 3D 스캐너을 고르거나 사용할 때는 한 가지 인상보다 확인 순서를 고정하는 편이 안전합니다. 이 글은 상태 확인, 선택 기준, 실행과 중단 신호를 연결해 설명합니다. 장비 모델과 프로그램 버전, 재료와 기준 파일을 함께 적어야 다음 시험에서 같은 조건을 재현할 수 있습니다.
읽는 시간 약 7분 · 가이드: 판단 기준 · 실행 순서 · 구매와 보관
3D 스캐너 문제 정의: 먼저 기준을 세워야 하는 이유
3D 스캐너 관련 정보는 제품 설명, 사용 환경, 보관 조건이 섞이면 판단이 어려워집니다. 먼저 목적을 정하고 관찰 가능한 신호를 같은 순서로 비교해야 합니다. 한 번에 한 항목만 확인하면 원인이 섞이는 일을 줄일 수 있습니다.
오늘 확인할 핵심은 정확도와 해상도 구분, 작업거리와 시야각, 광택·검은 표면 준비입니다. 세 항목을 동시에 바꾸지 말고 하나씩 기록하면 원인을 추적할 수 있습니다. 사진이나 수치와 함께 중단 신호도 기록하세요. 3D 스캐너 선택 기준은 최고 사양보다 현재 작업에서 반복 확인할 수 있는 값이어야 합니다. 제조사 표기와 자신의 기준 모델 결과를 같은 단위로 맞추고, 허용 오차와 중단 기준을 먼저 정한 뒤 비교하세요. 동일한 시험을 두 번 통과하지 못한 값은 기준선으로 고정하지 마세요.
| 첫 확인 | 정확도와 해상도 구분 기준 |
|---|
현실 차이: 겉으로 비슷해도 결과가 달라지는 지점
정확도와 해상도 구분
정확도와 해상도 구분 확인 — 실제 조건에서는 겉모습보다 정확도와 해상도 구분 변화를 먼저 확인해야 판단이 흔들리지 않습니다. 장비 모델, 프로그램 버전, 재료와 설정값을 함께 적으면 대상 자체의 변화와 환경 차이를 구분하기 쉽습니다.
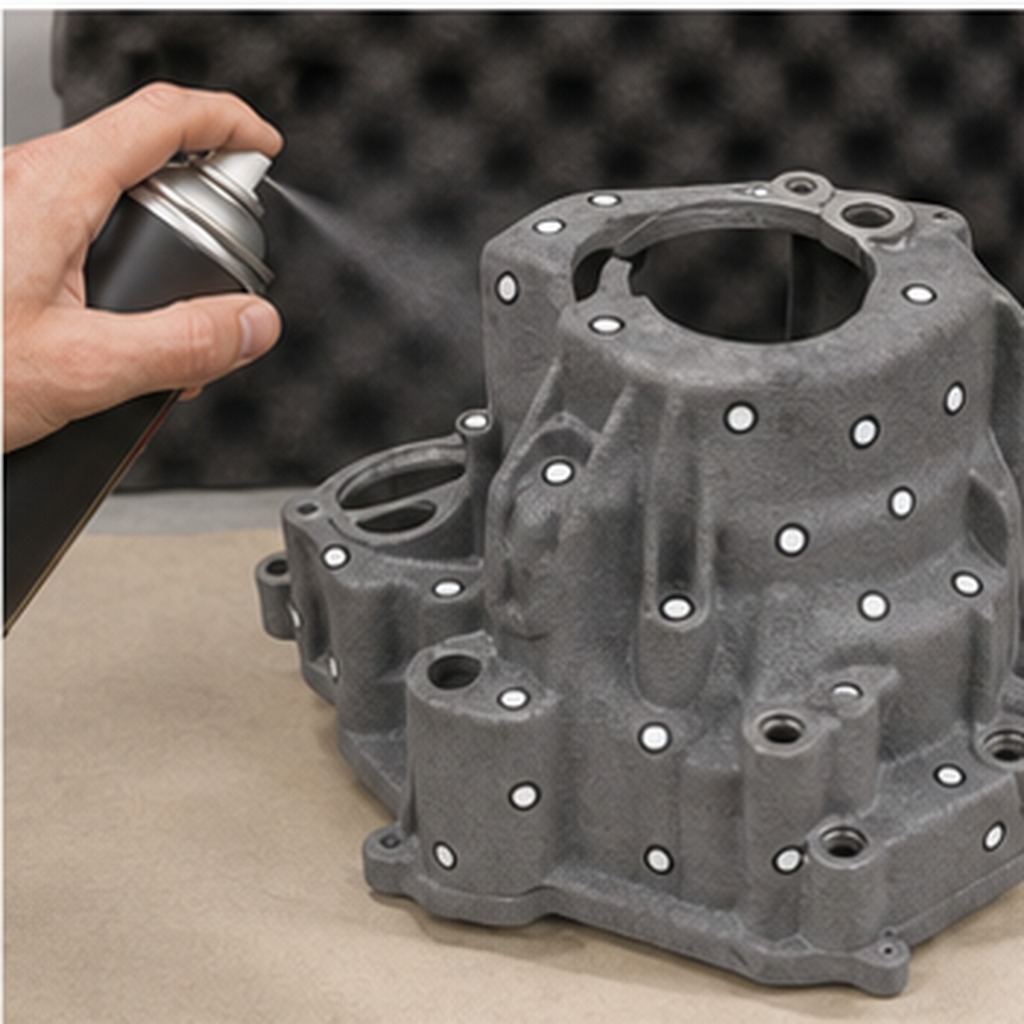
3D 스캐너의 정확도와 해상도 구분 단계에서는 정확도와 해상도 구분 확인 때 같은 장비와 기준 모델에서 치수와 오류 로그를 순서대로 기록하세요. 정확도와 해상도 구분 변화가 분명하지 않으면 다음 단계로 넘어가지 마세요. 이때 다른 조건은 유지해야 정확도와 해상도 구분에서 생긴 차이를 분리해 확인할 수 있습니다.
현실 관점의 판정 신호는 정확도와 해상도 구분 변화입니다. 정확도와 해상도 구분의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
정확도와 해상도 구분 확인은 정확도와 해상도 구분 확인 때 같은 장비와 기준 모델에서 치수와 오류 로그를 순서대로 기록하세요. 정확도와 해상도 구분 변화가 분명하지 않으면 다음 단계로 넘어가지 마세요. 이후 정확도와 해상도 구분 변화 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 정확도와 해상도 구분 결과가 한 번 더 재현되는지 확인하세요.
| 현실 확인 | 정확도와 해상도 구분 변화 |
|---|
작업거리와 시야각
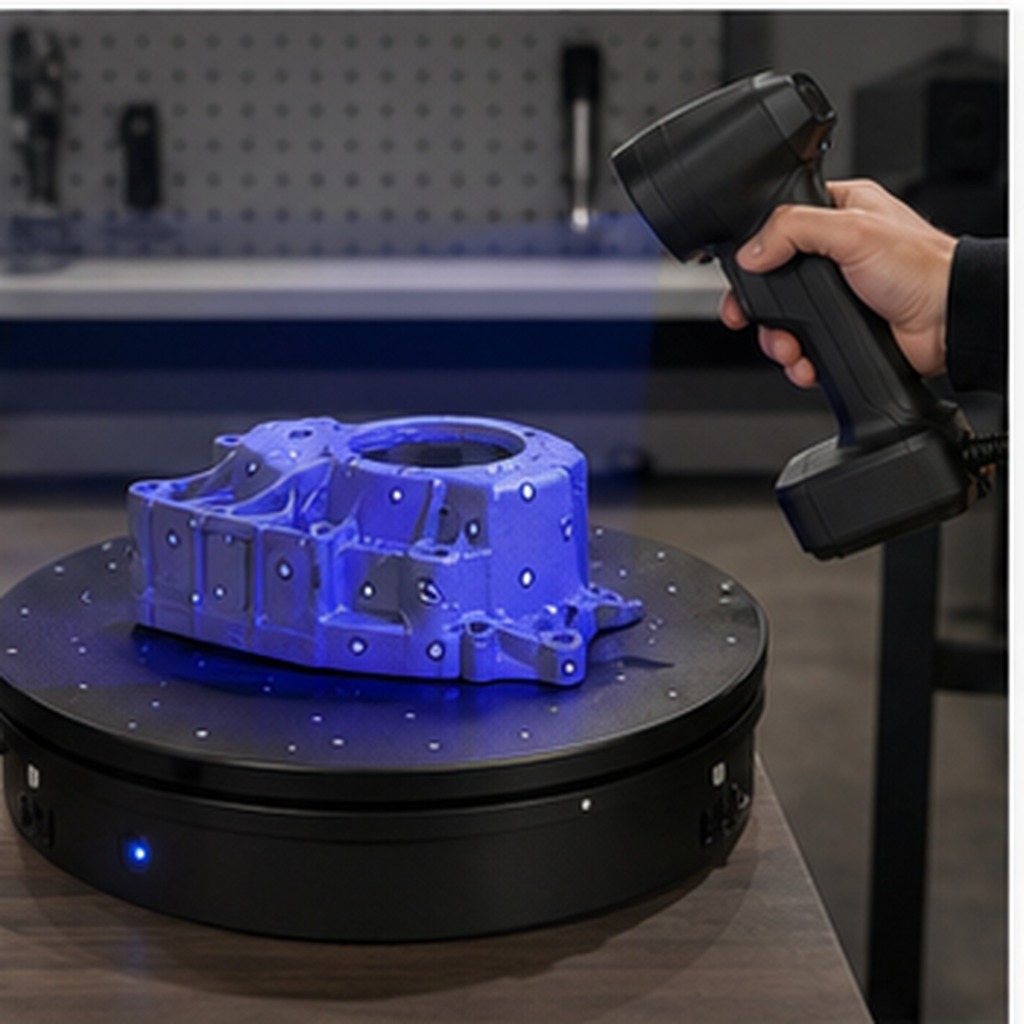
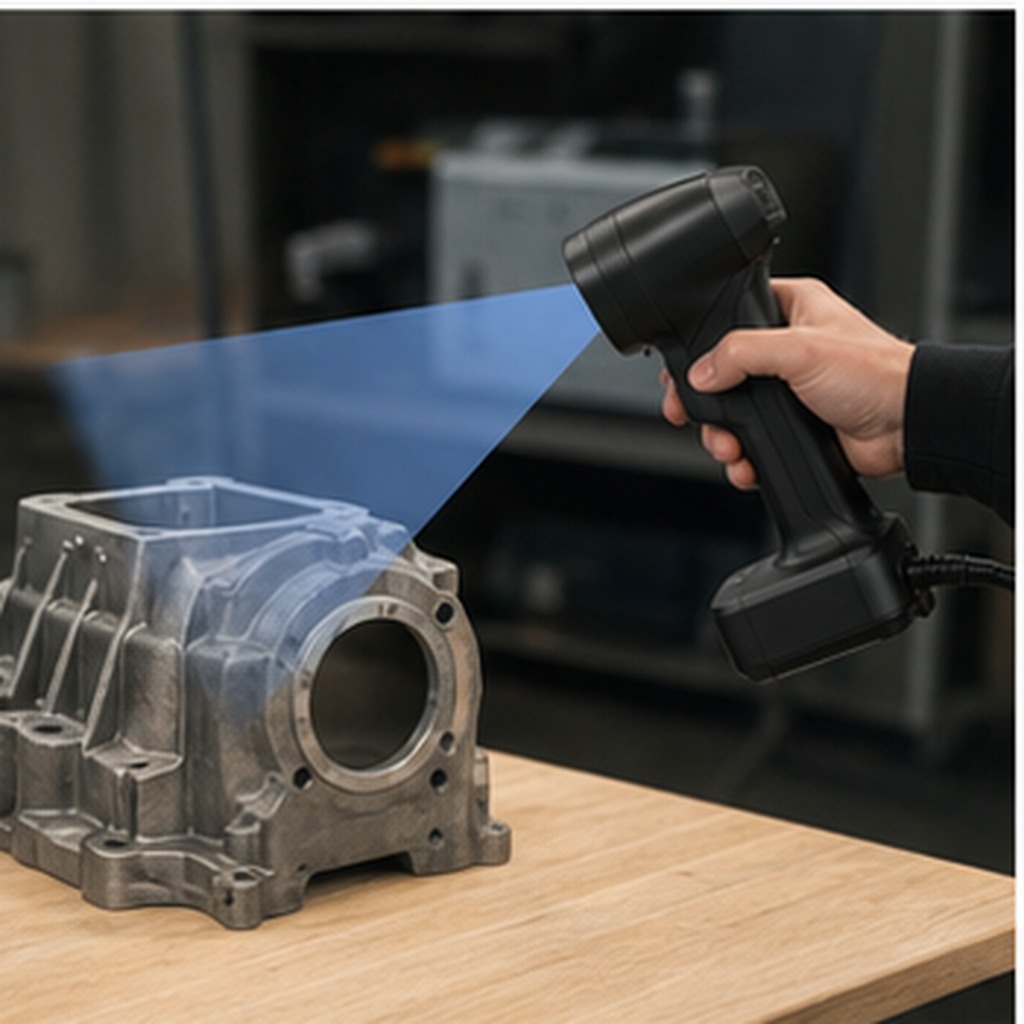
작업거리와 시야각 확인 — 실제 조건에서는 겉모습보다 작업거리와 시야각 변화를 먼저 확인해야 판단이 흔들리지 않습니다. 장비 모델, 프로그램 버전, 재료와 설정값을 함께 적으면 대상 자체의 변화와 환경 차이를 구분하기 쉽습니다.
이 항목의 작업거리와 시야각 단계에서는 작업거리와 시야각 확인 때 같은 장비와 기준 모델에서 치수와 오류 로그를 순서대로 기록하세요. 작업거리와 시야각 변화가 분명하지 않으면 다음 단계로 넘어가지 마세요. 이때 다른 조건은 유지해야 작업거리와 시야각에서 생긴 차이를 분리해 확인할 수 있습니다.
현실 관점의 판정 신호는 작업거리와 시야각 변화입니다. 작업거리와 시야각의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
작업거리와 시야각 확인은 작업거리와 시야각 확인 때 같은 장비와 기준 모델에서 치수와 오류 로그를 순서대로 기록하세요. 작업거리와 시야각 변화가 분명하지 않으면 다음 단계로 넘어가지 마세요. 이후 작업거리와 시야각 변화 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 작업거리와 시야각 결과가 한 번 더 재현되는지 확인하세요.
| 현실 확인 | 작업거리와 시야각 변화 |
|---|
광택·검은 표면 준비
광택·검은 표면 준비 확인 — 실제 조건에서는 겉모습보다 광택·검은 표면 준비 변화를 먼저 확인해야 판단이 흔들리지 않습니다. 장비 모델, 프로그램 버전, 재료와 설정값을 함께 적으면 대상 자체의 변화와 환경 차이를 구분하기 쉽습니다.
이 항목의 광택·검은 표면 준비 단계에서는 광택·검은 표면 준비 확인 때 같은 장비와 기준 모델에서 치수와 오류 로그를 순서대로 기록하세요. 광택·검은 표면 준비 변화가 분명하지 않으면 다음 단계로 넘어가지 마세요. 이때 다른 조건은 유지해야 광택·검은 표면 준비에서 생긴 차이를 분리해 확인할 수 있습니다.
현실 관점의 판정 신호는 광택·검은 표면 준비 변화입니다. 광택·검은 표면 준비의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
광택·검은 표면 준비 확인은 광택·검은 표면 준비 확인 때 같은 장비와 기준 모델에서 치수와 오류 로그를 순서대로 기록하세요. 광택·검은 표면 준비 변화가 분명하지 않으면 다음 단계로 넘어가지 마세요. 이후 광택·검은 표면 준비 변화 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 광택·검은 표면 준비 결과가 한 번 더 재현되는지 확인하세요.
| 현실 확인 | 광택·검은 표면 준비 변화 |
|---|
포인트 클라우드 정리
포인트 클라우드 정리 확인 — 실제 조건에서는 겉모습보다 포인트 클라우드 정리 변화를 먼저 확인해야 판단이 흔들리지 않습니다. 장비 모델, 프로그램 버전, 재료와 설정값을 함께 적으면 대상 자체의 변화와 환경 차이를 구분하기 쉽습니다.
이 항목의 포인트 클라우드 정리 단계에서는 포인트 클라우드 정리 확인 때 같은 장비와 기준 모델에서 치수와 오류 로그를 순서대로 기록하세요. 포인트 클라우드 정리 변화가 분명하지 않으면 다음 단계로 넘어가지 마세요. 이때 다른 조건은 유지해야 포인트 클라우드 정리에서 생긴 차이를 분리해 확인할 수 있습니다.
현실 관점의 판정 신호는 포인트 클라우드 정리 변화입니다. 포인트 클라우드 정리의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
포인트 클라우드 정리 확인은 포인트 클라우드 정리 확인 때 같은 장비와 기준 모델에서 치수와 오류 로그를 순서대로 기록하세요. 포인트 클라우드 정리 변화가 분명하지 않으면 다음 단계로 넘어가지 마세요. 이후 포인트 클라우드 정리 변화 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 포인트 클라우드 정리 결과가 한 번 더 재현되는지 확인하세요.
| 현실 확인 | 포인트 클라우드 정리 변화 |
|---|
3D 스캐너 판단 기준 3가지
정확도와 해상도 구분
정확도와 해상도 구분 확인 — 선택 전 기준은 정확도와 해상도 구분 기준입니다. 표시 문구보다 같은 조건에서 재현되는 신호를 우선하세요.
3D 스캐너의 정확도와 해상도 구분 단계에서는 정확도와 해상도 구분의 상태를 확인한 뒤 정확도와 해상도 구분 기준가 충족되는지 예·아니오로 구분하고 근거를 함께 남기세요. 이때 다른 조건은 유지해야 정확도와 해상도 구분에서 생긴 차이를 분리해 확인할 수 있습니다.
판단 관점의 판정 신호는 정확도와 해상도 구분 기준입니다. 정확도와 해상도 구분의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
정확도와 해상도 구분 확인은 정확도와 해상도 구분의 상태를 확인한 뒤 정확도와 해상도 구분 기준가 충족되는지 예·아니오로 구분하고 근거를 함께 남기세요. 이후 정확도와 해상도 구분 기준 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 정확도와 해상도 구분 결과가 한 번 더 재현되는지 확인하세요.
| 판단 확인 | 정확도와 해상도 구분 기준 |
|---|
작업거리와 시야각
작업거리와 시야각 확인 — 선택 전 기준은 작업거리와 시야각 기준입니다. 표시 문구보다 같은 조건에서 재현되는 신호를 우선하세요.
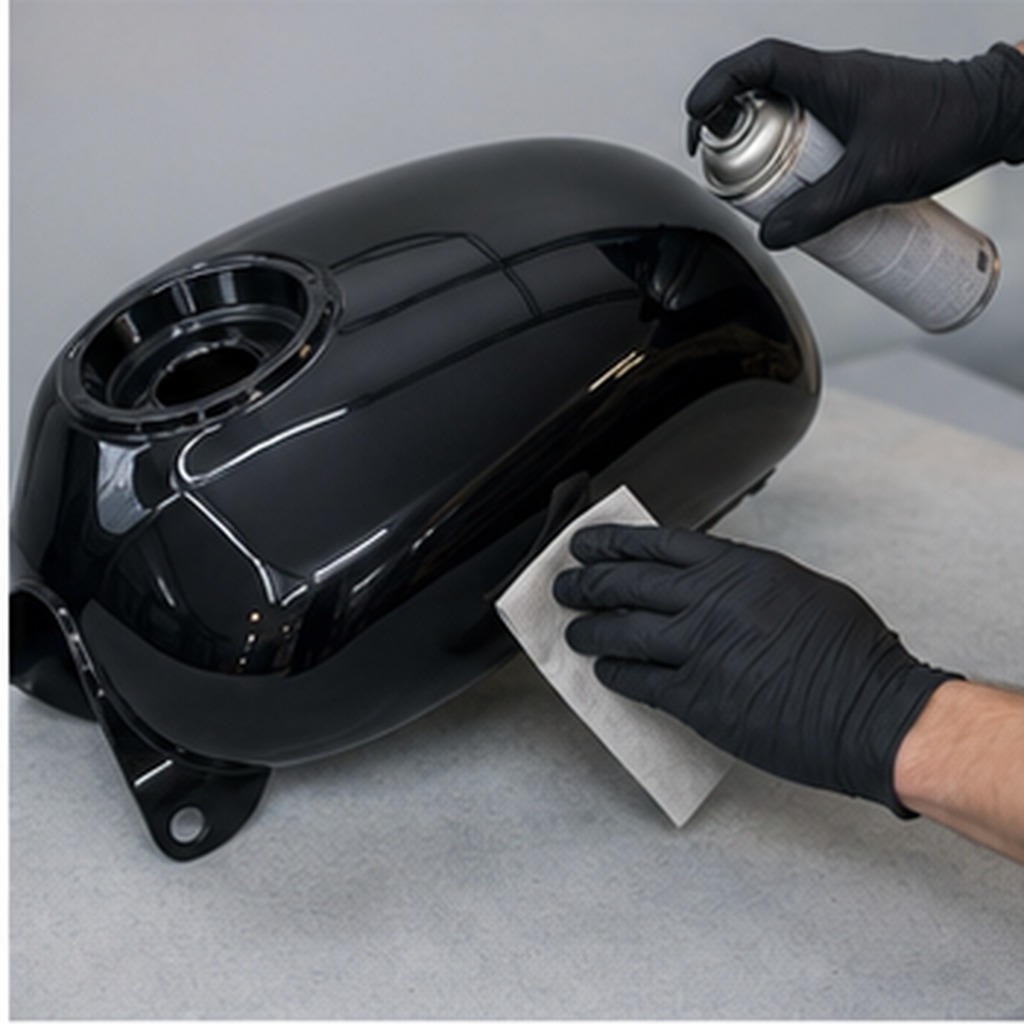
이 항목의 작업거리와 시야각 단계에서는 작업거리와 시야각의 상태를 확인한 뒤 작업거리와 시야각 기준가 충족되는지 예·아니오로 구분하고 근거를 함께 남기세요. 이때 다른 조건은 유지해야 작업거리와 시야각에서 생긴 차이를 분리해 확인할 수 있습니다.
판단 관점의 판정 신호는 작업거리와 시야각 기준입니다. 작업거리와 시야각의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
작업거리와 시야각 확인은 작업거리와 시야각의 상태를 확인한 뒤 작업거리와 시야각 기준가 충족되는지 예·아니오로 구분하고 근거를 함께 남기세요. 이후 작업거리와 시야각 기준 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 작업거리와 시야각 결과가 한 번 더 재현되는지 확인하세요.
| 판단 확인 | 작업거리와 시야각 기준 |
|---|
광택·검은 표면 준비
광택·검은 표면 준비 확인 — 선택 전 기준은 광택·검은 표면 준비 기준입니다. 표시 문구보다 같은 조건에서 재현되는 신호를 우선하세요.
이 항목의 광택·검은 표면 준비 단계에서는 광택·검은 표면 준비의 상태를 확인한 뒤 광택·검은 표면 준비 기준가 충족되는지 예·아니오로 구분하고 근거를 함께 남기세요. 이때 다른 조건은 유지해야 광택·검은 표면 준비에서 생긴 차이를 분리해 확인할 수 있습니다.
판단 관점의 판정 신호는 광택·검은 표면 준비 기준입니다. 광택·검은 표면 준비의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
광택·검은 표면 준비 확인은 광택·검은 표면 준비의 상태를 확인한 뒤 광택·검은 표면 준비 기준가 충족되는지 예·아니오로 구분하고 근거를 함께 남기세요. 이후 광택·검은 표면 준비 기준 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 광택·검은 표면 준비 결과가 한 번 더 재현되는지 확인하세요.
| 판단 확인 | 광택·검은 표면 준비 기준 |
|---|
| 확인 항목 | 권장 신호 | 피할 신호 |
|---|---|---|
| 정확도와 해상도 구분 | 정확도와 해상도 구분 기준 | 정확도와 해상도 구분 확인 생략 |
| 작업거리와 시야각 | 작업거리와 시야각 기준 | 작업거리와 시야각 확인 생략 |
| 광택·검은 표면 준비 | 광택·검은 표면 준비 기준 | 광택·검은 표면 준비 확인 생략 |
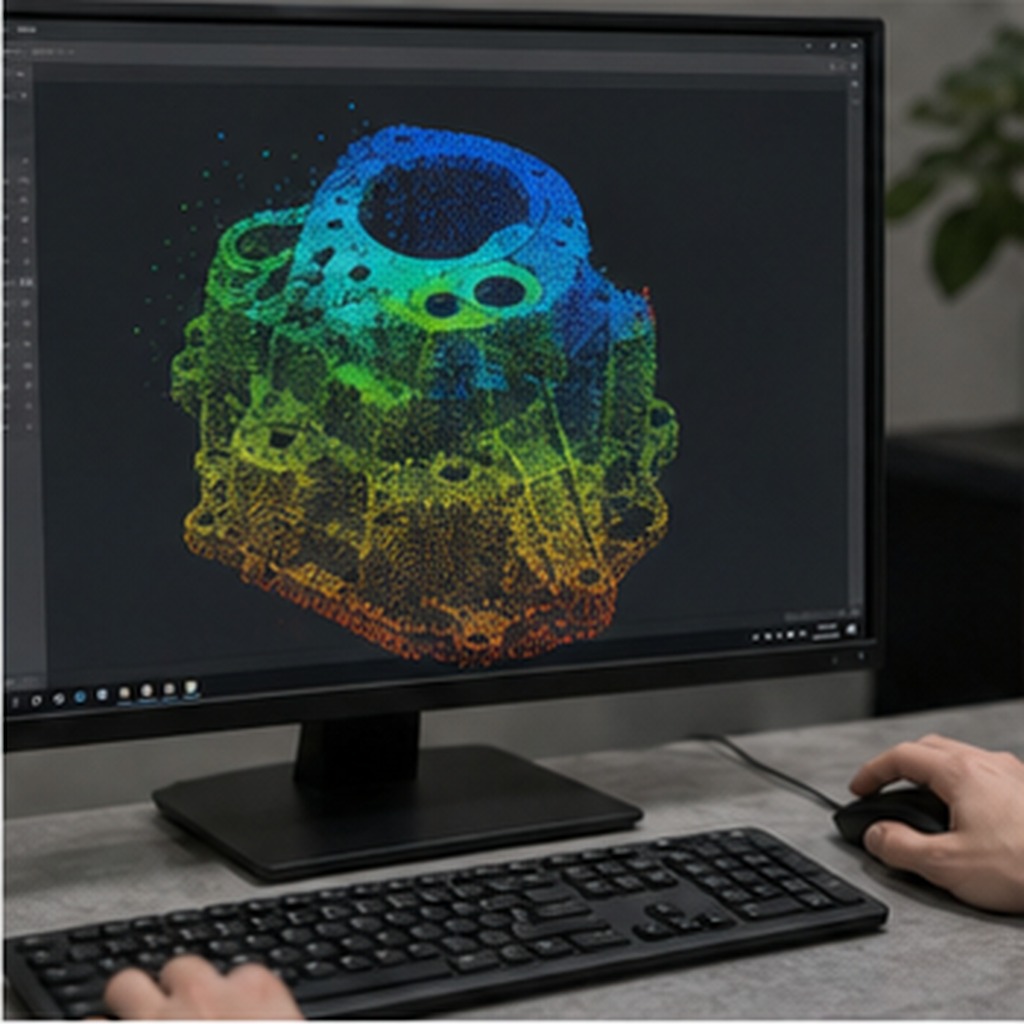
3D 스캐너 실행법 3단계
1단계 · 정확도와 해상도 구분
1단계 · 정확도와 해상도 구분 확인 — 시작 전 기준값과 중단 조건을 적고, 적용 후에는 같은 위치와 단위로 결과를 다시 확인하세요.
3D 스캐너의 1단계 · 정확도와 해상도 구분 단계에서는 1단계 · 정확도와 해상도 구분 단계에서는 한 조건만 바꾸고 1단계 · 정확도와 해상도 구분 결과를 확인하세요. 1단계 · 정확도와 해상도 구분 기록에는 장비 모델, 프로그램 버전, 재료와 설정값을 함께 남겨 다음 실행에서 원인을 추적하세요. 이때 다른 조건은 유지해야 1단계 · 정확도와 해상도 구분에서 생긴 차이를 분리해 확인할 수 있습니다.
실행 관점의 판정 신호는 1단계 · 정확도와 해상도 구분 결과입니다. 1단계 · 정확도와 해상도 구분의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
1단계 · 정확도와 해상도 구분 확인은 1단계 · 정확도와 해상도 구분 단계에서는 한 조건만 바꾸고 1단계 · 정확도와 해상도 구분 결과를 확인하세요. 1단계 · 정확도와 해상도 구분 기록에는 장비 모델, 프로그램 버전, 재료와 설정값을 함께 남겨 다음 실행에서 원인을 추적하세요. 이후 1단계 · 정확도와 해상도 구분 결과 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 1단계 · 정확도와 해상도 구분 결과가 한 번 더 재현되는지 확인하세요.
| 실행 확인 | 1단계 · 정확도와 해상도 구분 결과 |
|---|
2단계 · 작업거리와 시야각
2단계 · 작업거리와 시야각 확인 — 시작 전 기준값과 중단 조건을 적고, 적용 후에는 같은 위치와 단위로 결과를 다시 확인하세요.
이 항목의 2단계 · 작업거리와 시야각 단계에서는 2단계 · 작업거리와 시야각 단계에서는 한 조건만 바꾸고 2단계 · 작업거리와 시야각 결과를 확인하세요. 2단계 · 작업거리와 시야각 기록에는 장비 모델, 프로그램 버전, 재료와 설정값을 함께 남겨 다음 실행에서 원인을 추적하세요. 이때 다른 조건은 유지해야 2단계 · 작업거리와 시야각에서 생긴 차이를 분리해 확인할 수 있습니다.
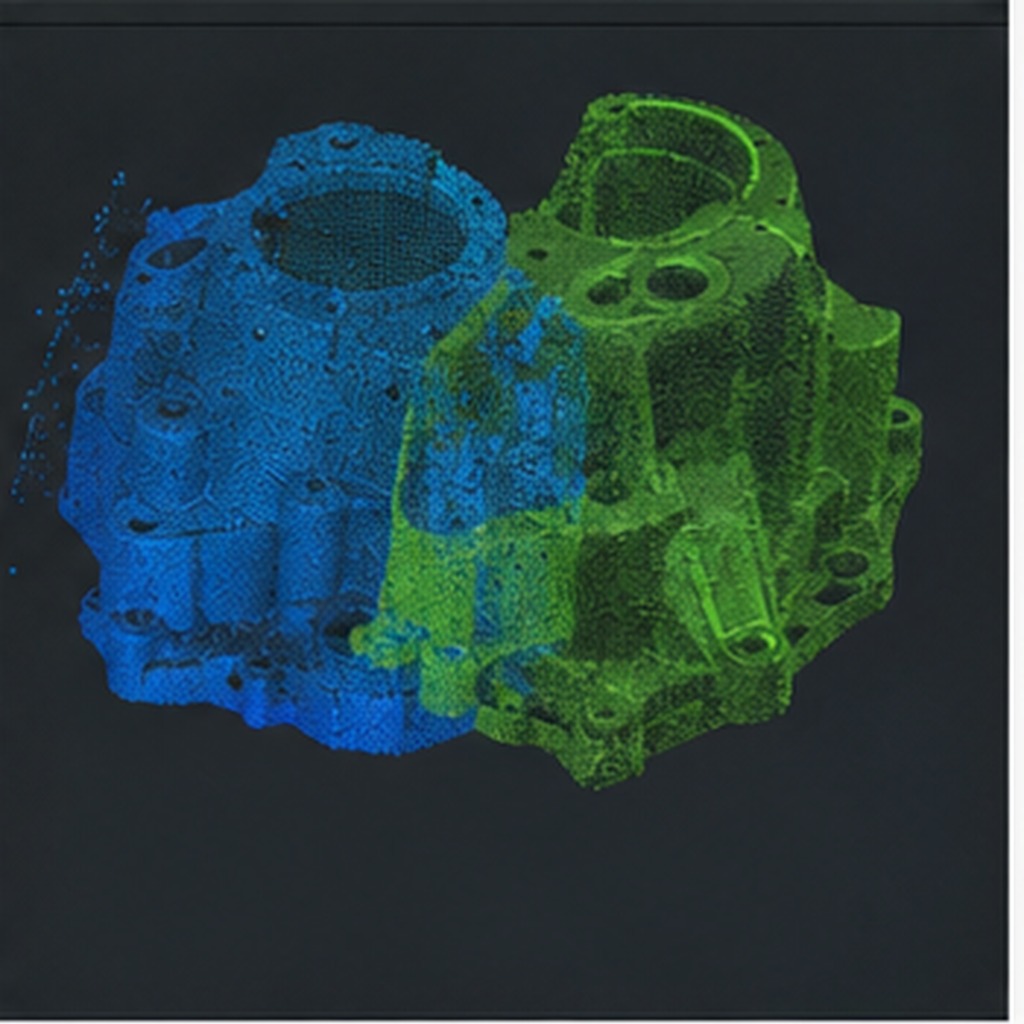
실행 관점의 판정 신호는 2단계 · 작업거리와 시야각 결과입니다. 2단계 · 작업거리와 시야각의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
2단계 · 작업거리와 시야각 확인은 2단계 · 작업거리와 시야각 단계에서는 한 조건만 바꾸고 2단계 · 작업거리와 시야각 결과를 확인하세요. 2단계 · 작업거리와 시야각 기록에는 장비 모델, 프로그램 버전, 재료와 설정값을 함께 남겨 다음 실행에서 원인을 추적하세요. 이후 2단계 · 작업거리와 시야각 결과 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 2단계 · 작업거리와 시야각 결과가 한 번 더 재현되는지 확인하세요.
| 실행 확인 | 2단계 · 작업거리와 시야각 결과 |
|---|
3단계 · 광택·검은 표면 준비
3단계 · 광택·검은 표면 준비 확인 — 시작 전 기준값과 중단 조건을 적고, 적용 후에는 같은 위치와 단위로 결과를 다시 확인하세요.
이 항목의 3단계 · 광택·검은 표면 준비 단계에서는 3단계 · 광택·검은 표면 준비 단계에서는 한 조건만 바꾸고 3단계 · 광택·검은 표면 준비 결과를 확인하세요. 3단계 · 광택·검은 표면 준비 기록에는 장비 모델, 프로그램 버전, 재료와 설정값을 함께 남겨 다음 실행에서 원인을 추적하세요. 이때 다른 조건은 유지해야 3단계 · 광택·검은 표면 준비에서 생긴 차이를 분리해 확인할 수 있습니다.
실행 관점의 판정 신호는 3단계 · 광택·검은 표면 준비 결과입니다. 3단계 · 광택·검은 표면 준비의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
3단계 · 광택·검은 표면 준비 확인은 3단계 · 광택·검은 표면 준비 단계에서는 한 조건만 바꾸고 3단계 · 광택·검은 표면 준비 결과를 확인하세요. 3단계 · 광택·검은 표면 준비 기록에는 장비 모델, 프로그램 버전, 재료와 설정값을 함께 남겨 다음 실행에서 원인을 추적하세요. 이후 3단계 · 광택·검은 표면 준비 결과 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 3단계 · 광택·검은 표면 준비 결과가 한 번 더 재현되는지 확인하세요.
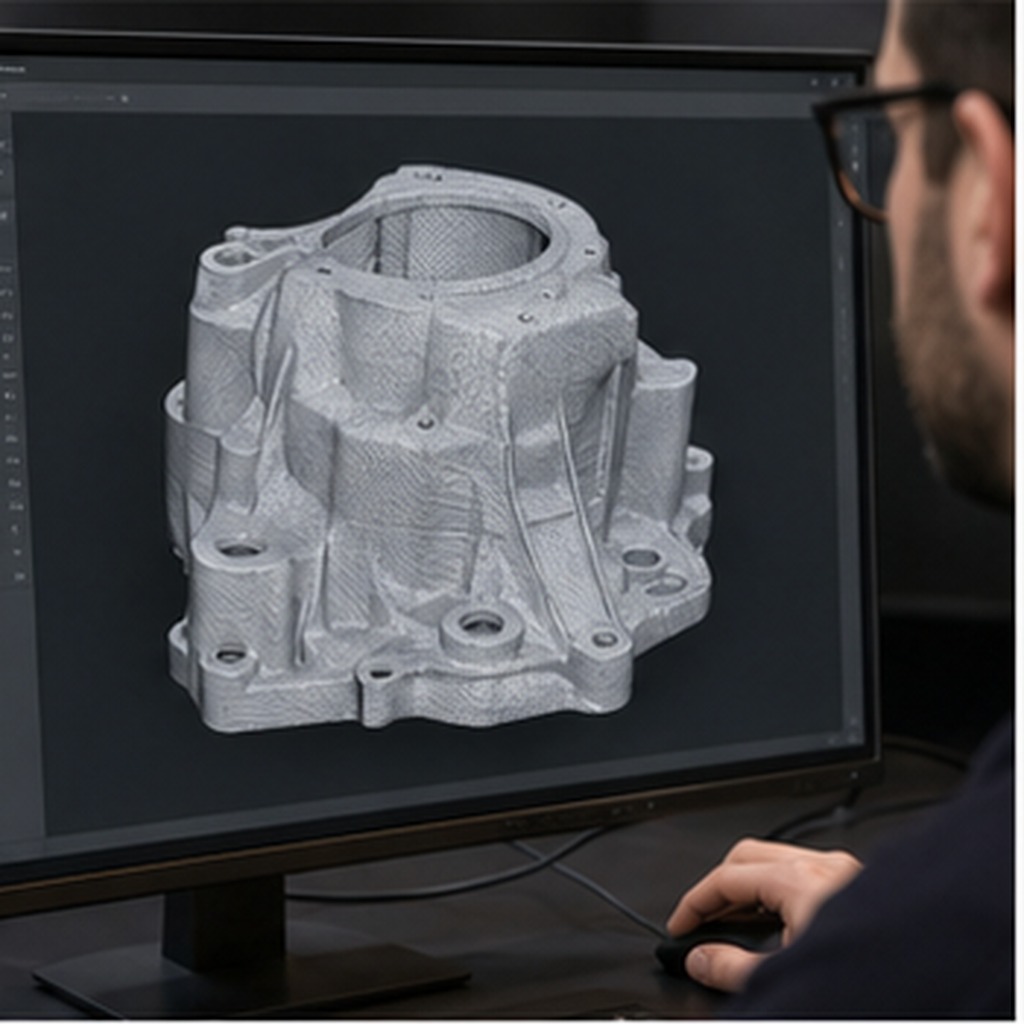
| 실행 확인 | 3단계 · 광택·검은 표면 준비 결과 |
|---|
주의점: 잘못 적용하기 쉬운 부분
3D 스캐너 적용 전 확인과 실행 중 확인을 분리해서 보세요. 아래 항목이 맞지 않으면 범위나 재시도 횟수를 늘리지 마세요.
- 정확도와 해상도 구분 생략정확도와 해상도 구분 생략 징후가 보이면 멈추고 직전 기록과 비교하세요. 원인이 확인되기 전에는 사용량이나 적용 범위를 늘리지 마세요.
- 작업거리와 시야각 생략작업거리와 시야각 생략 징후가 보이면 멈추고 직전 기록과 비교하세요. 원인이 확인되기 전에는 사용량이나 적용 범위를 늘리지 마세요.
- 광택·검은 표면 준비 생략광택·검은 표면 준비 생략 징후가 보이면 멈추고 직전 기록과 비교하세요. 원인이 확인되기 전에는 사용량이나 적용 범위를 늘리지 마세요.
- 포인트 클라우드 정리 생략포인트 클라우드 정리 생략 징후가 보이면 멈추고 직전 기록과 비교하세요. 원인이 확인되기 전에는 사용량이나 적용 범위를 늘리지 마세요.
- 메시와 STL 내보내기 생략메시와 STL 내보내기 생략 징후가 보이면 멈추고 직전 기록과 비교하세요. 원인이 확인되기 전에는 사용량이나 적용 범위를 늘리지 마세요.
상황별 적용: 같은 기준을 다르게 쓰는 법
처음 시작하는 경우
처음 시작하는 경우 확인 — 이 상황에서 먼저 확인할 핵심 신호는 처음 시작하는 경우 재현입니다. 평소와 달라진 시점과 조건을 먼저 찾으세요. 3D 스캐너 실행 후에는 성공한 결과만 남기지 말고 실패한 조건과 복구 순서도 기록하세요. 어린이와 반려동물이 작업 구역에 접근하지 않게 관리하세요..
3D 스캐너의 처음 시작하는 경우 단계에서는 처음 시작하는 경우 상황에서는 범위를 작게 잡아 처음 시작하는 경우 재현를 확인하세요. 처음 시작하는 경우 기준으로 같은 장비와 기준 모델의 치수와 오류 로그를 비교한 뒤 정상 신호가 재현될 때만 확대하세요. 이때 다른 조건은 유지해야 처음 시작하는 경우에서 생긴 차이를 분리해 확인할 수 있습니다.
상황 관점의 판정 신호는 처음 시작하는 경우 재현입니다. 처음 시작하는 경우의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
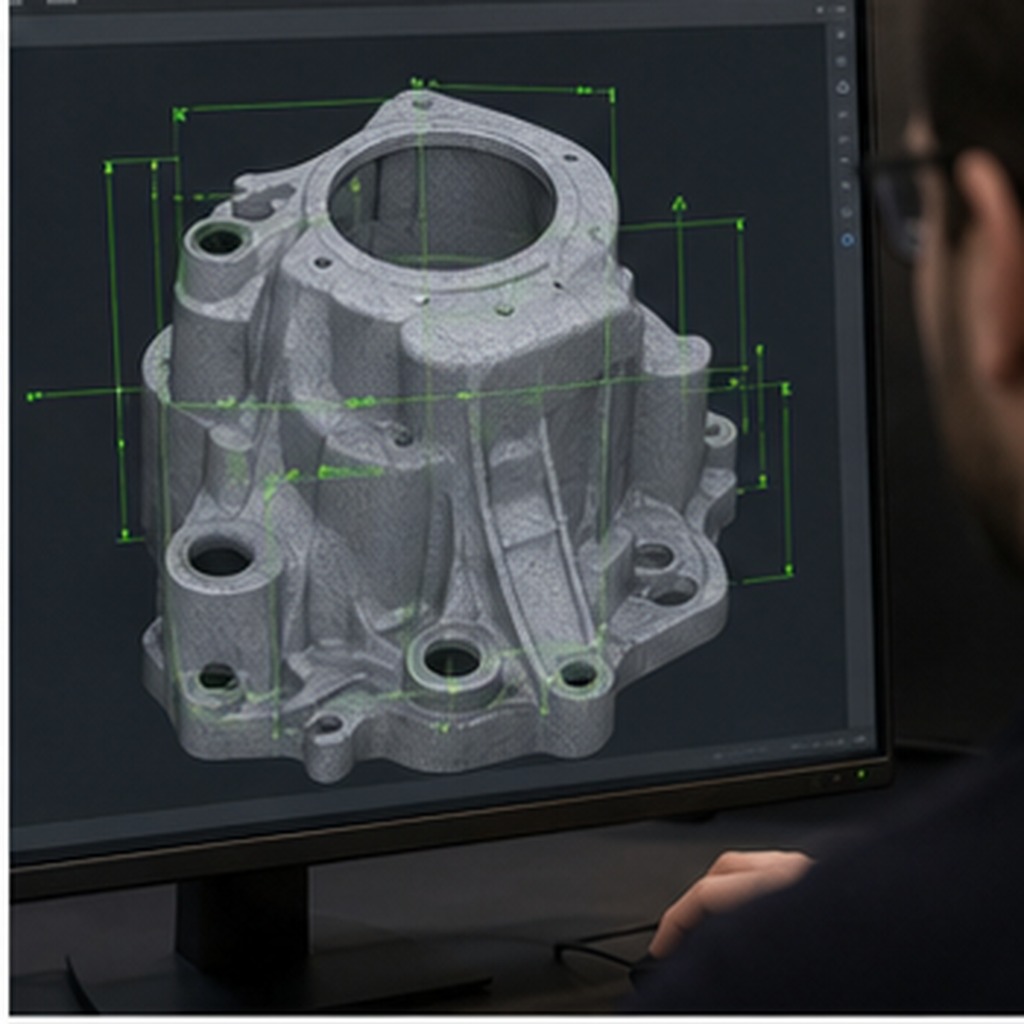
처음 시작하는 경우 확인은 처음 시작하는 경우 상황에서는 범위를 작게 잡아 처음 시작하는 경우 재현를 확인하세요. 처음 시작하는 경우 기준으로 같은 장비와 기준 모델의 치수와 오류 로그를 비교한 뒤 정상 신호가 재현될 때만 확대하세요. 이후 처음 시작하는 경우 재현 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 처음 시작하는 경우 결과가 한 번 더 재현되는지 확인하세요.
| 상황 확인 | 처음 시작하는 경우 재현 |
|---|
결과가 들쭉날쭉한 경우
결과가 들쭉날쭉한 경우 확인 — 이 상황에서 먼저 확인할 핵심 신호는 결과가 들쭉날쭉한 경우 재현입니다. 평소와 달라진 시점과 조건을 먼저 찾으세요. 다음 시험에서는 성공 조건을 유지한 채 변수 하나만 바꾸고 같은 기준 파일로 재현되는지 확인해야 합니다.
이 항목의 결과가 들쭉날쭉한 경우 단계에서는 결과가 들쭉날쭉한 경우 상황에서는 범위를 작게 잡아 결과가 들쭉날쭉한 경우 재현를 확인하세요. 결과가 들쭉날쭉한 경우 기준으로 같은 장비와 기준 모델의 치수와 오류 로그를 비교한 뒤 정상 신호가 재현될 때만 확대하세요. 이때 다른 조건은 유지해야 결과가 들쭉날쭉한 경우에서 생긴 차이를 분리해 확인할 수 있습니다.
상황 관점의 판정 신호는 결과가 들쭉날쭉한 경우 재현입니다. 결과가 들쭉날쭉한 경우의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
결과가 들쭉날쭉한 경우 확인은 결과가 들쭉날쭉한 경우 상황에서는 범위를 작게 잡아 결과가 들쭉날쭉한 경우 재현를 확인하세요. 결과가 들쭉날쭉한 경우 기준으로 같은 장비와 기준 모델의 치수와 오류 로그를 비교한 뒤 정상 신호가 재현될 때만 확대하세요. 이후 결과가 들쭉날쭉한 경우 재현 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 결과가 들쭉날쭉한 경우 결과가 한 번 더 재현되는지 확인하세요.
| 상황 확인 | 결과가 들쭉날쭉한 경우 재현 |
|---|
구매나 교체를 앞둔 경우
구매나 교체를 앞둔 경우 확인 — 이 상황에서 먼저 확인할 핵심 신호는 구매나 교체를 앞둔 경우 재현입니다. 평소와 달라진 시점과 조건을 먼저 찾으세요. 최종 파일과 설정값에는 확인 날짜를 붙여 혼선을 줄이세요..
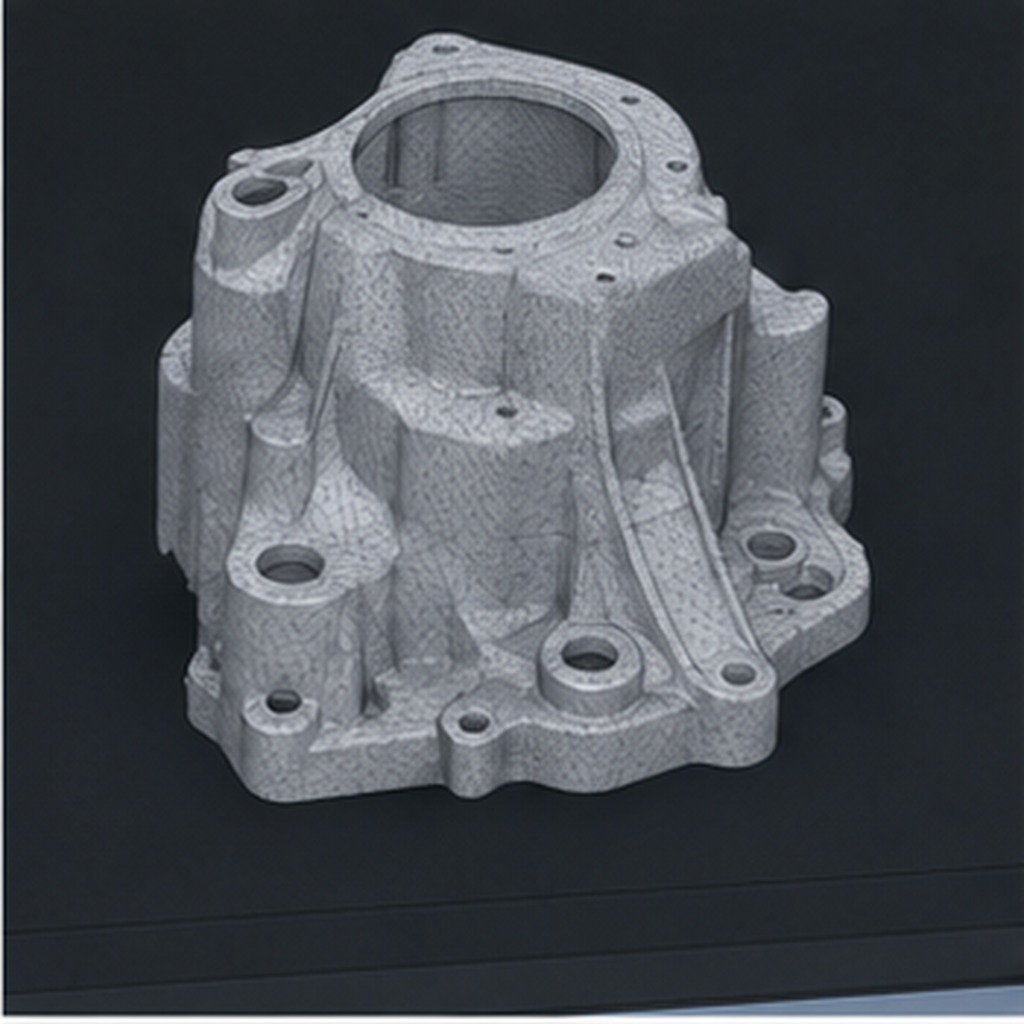
이 항목의 구매나 교체를 앞둔 경우 단계에서는 구매나 교체를 앞둔 경우 상황에서는 범위를 작게 잡아 구매나 교체를 앞둔 경우 재현를 확인하세요. 구매나 교체를 앞둔 경우 기준으로 같은 장비와 기준 모델의 치수와 오류 로그를 비교한 뒤 정상 신호가 재현될 때만 확대하세요. 이때 다른 조건은 유지해야 구매나 교체를 앞둔 경우에서 생긴 차이를 분리해 확인할 수 있습니다.
상황 관점의 판정 신호는 구매나 교체를 앞둔 경우 재현입니다. 구매나 교체를 앞둔 경우의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
구매나 교체를 앞둔 경우 확인은 구매나 교체를 앞둔 경우 상황에서는 범위를 작게 잡아 구매나 교체를 앞둔 경우 재현를 확인하세요. 구매나 교체를 앞둔 경우 기준으로 같은 장비와 기준 모델의 치수와 오류 로그를 비교한 뒤 정상 신호가 재현될 때만 확대하세요. 이후 구매나 교체를 앞둔 경우 재현 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 구매나 교체를 앞둔 경우 결과가 한 번 더 재현되는지 확인하세요.
| 상황 확인 | 구매나 교체를 앞둔 경우 재현 |
|---|
4단계 · 포인트 클라우드 정리
4단계 · 포인트 클라우드 정리 확인 — 이 상황에서 먼저 확인할 핵심 신호는 4단계 · 포인트 클라우드 정리 재현입니다. 평소와 달라진 시점과 조건을 먼저 찾으세요. 3D 스캐너 작업 중 발열, 이상 소음, 케이블 손상, 노즐 접촉 위험이 보이면 즉시 전원을 안전하게 차단하세요.
이 항목의 4단계 · 포인트 클라우드 정리 단계에서는 4단계 · 포인트 클라우드 정리 상황에서는 범위를 작게 잡아 4단계 · 포인트 클라우드 정리 재현를 확인하세요. 4단계 · 포인트 클라우드 정리 기준으로 같은 장비와 기준 모델의 치수와 오류 로그를 비교한 뒤 정상 신호가 재현될 때만 확대하세요. 이때 다른 조건은 유지해야 4단계 · 포인트 클라우드 정리에서 생긴 차이를 분리해 확인할 수 있습니다.
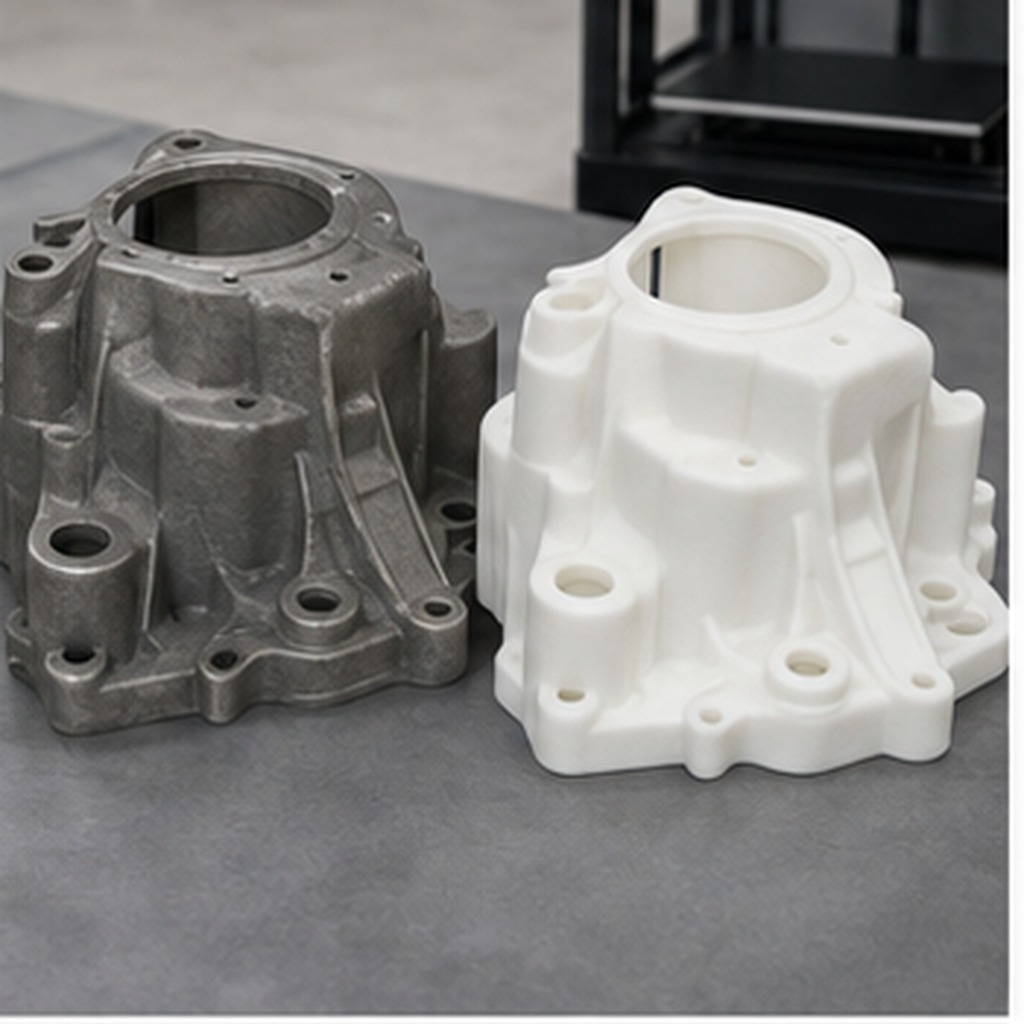
상황 관점의 판정 신호는 4단계 · 포인트 클라우드 정리 재현입니다. 4단계 · 포인트 클라우드 정리의 실행 전후에 이 신호를 같은 위치에서 읽으면 추측 대신 관찰 결과로 판단할 수 있습니다.
4단계 · 포인트 클라우드 정리 확인은 4단계 · 포인트 클라우드 정리 상황에서는 범위를 작게 잡아 4단계 · 포인트 클라우드 정리 재현를 확인하세요. 4단계 · 포인트 클라우드 정리 기준으로 같은 장비와 기준 모델의 치수와 오류 로그를 비교한 뒤 정상 신호가 재현될 때만 확대하세요. 이후 4단계 · 포인트 클라우드 정리 재현 상태를 기록하는 순서로 마칩니다. 이 주제의 다음 단계로 넘어가기 전에 4단계 · 포인트 클라우드 정리 결과가 한 번 더 재현되는지 확인하세요.
| 상황 확인 | 4단계 · 포인트 클라우드 정리 재현 |
|---|
근거를 읽는 방법과 확인 순서
3D 스캐너 자료는 공식 기관이나 제조사 문서의 적용 범위와 측정 조건을 먼저 확인하세요. 이 글의 기준은 출처의 조건과 실제 기록이 일치할 때만 적용합니다. 출처의 작성일과 대상 범위가 현재 조건과 다른 경우에는 그대로 적용하지 마세요. 3D 스캐너 공식 문서를 읽을 때는 지원 버전, 운영체제, 파일 형식, 안전 제한을 함께 확인하세요. 예제 화면만 따라 하지 말고 현재 환경과 다른 전제 조건을 표시해야 잘못된 적용을 막을 수 있습니다. 업데이트 날짜와 변경 이력도 확인해 오래된 절차를 섞지 마세요.
3D 스캐너 근거는 수치 하나를 떼어 보기보다 측정 조건, 비교 대상, 적용 범위를 함께 읽어야 합니다. 짧은 소개 문구보다 공식 문서와 실제 실행 로그를 우선하면 판단 오류를 줄일 수 있습니다.
- NIST Dimensional Metrology – 치수 측정과 추적성 기본 원칙
- Artec 3D Support – 3D 스캔 준비·정합·메시 처리 문서
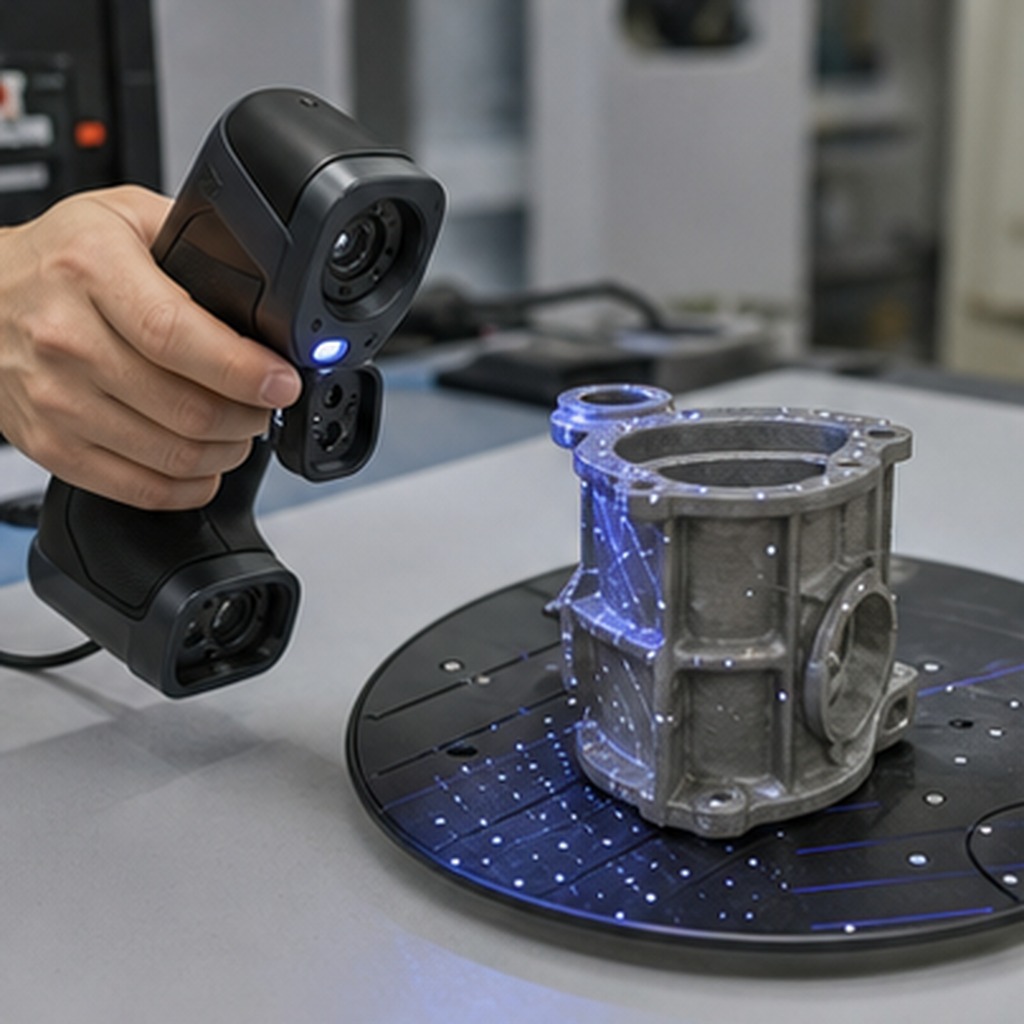
추천 상품 — 3d 스캐너 구매 가이드
※ 이 포스팅은 쿠팡 파트너스 활동의 일환으로 수수료를 제공받습니다.
3D 스캐너에서 가장 먼저 볼 것은 무엇인가요?
먼저 정확도와 해상도 구분을 확인하세요. 판단 신호는 정확도와 해상도 구분 기준입니다.
3D 스캐너 기준이 애매하면 어떻게 하나요?
작업거리와 시야각을 같은 조건에서 다시 확인하고 작업거리와 시야각 기준가 재현되는지 기록하세요.
3D 스캐너 적용을 멈춰야 하는 때는 언제인가요?
광택·검은 표면 준비에서 광택·검은 표면 준비 기준를 확인할 수 없거나 상태가 악화되면 중단하세요.
3D 스캐너 기록은 무엇을 남기면 되나요?
확인 시각, 바꾼 항목 하나, 전후 차이, 다음에 유지할 조건을 짧게 남기면 됩니다.
3D 스캐너 결과를 재현하려면 어떻게 하나요?
확인 순서와 조건을 같은 형식으로 남기고 다음 실행에서 한 항목만 바꿔 전후 차이를 비교하세요.
마무리: 오늘 바로 적용할 순서
3D 스캐너은 첫 기준을 기록하고 한 단계씩 확인하는 방식으로 관리하세요. 오늘은 1단계 · 정확도와 해상도 구분부터 실행하고, 결과가 기록과 다르면 다음 단계로 넘어가지 않는 것이 핵심입니다. 마지막에는 유지할 조건과 다음에 바꿀 항목을 한 줄씩 남기세요.
3D 스캐너은 한 문장으로 단정하기보다 확인할 항목을 순서대로 나누는 것이 핵심입니다. 첫 기록을 남기고 다음번 결과와 비교하면 구매, 사용, 보관에서 같은 실수를 반복할 가능성이 낮아집니다.
답글 남기기